

CAN vs. RS485 für Solarbatterien
CAN vs. RS485 für Solarbatterien: BMS-Kommunikationsleitfaden
Inhaltsverzeichnis
- Kommunikationsarchitektur für Solarbatterien: CAN vs. RS485-Topologie
- Signalintegrität, Fehlerbehandlung und EMI-Rauschimmunität
- BMS-Integrationskosten und Implementierungskomplexität
- CAN-Bus vs. RS485: Technischer Vergleich nebeneinander
- Welches Protokoll Sie wählen sollten: CAN oder RS485 für Solarspeicher
- Häufig gestellte Fragen
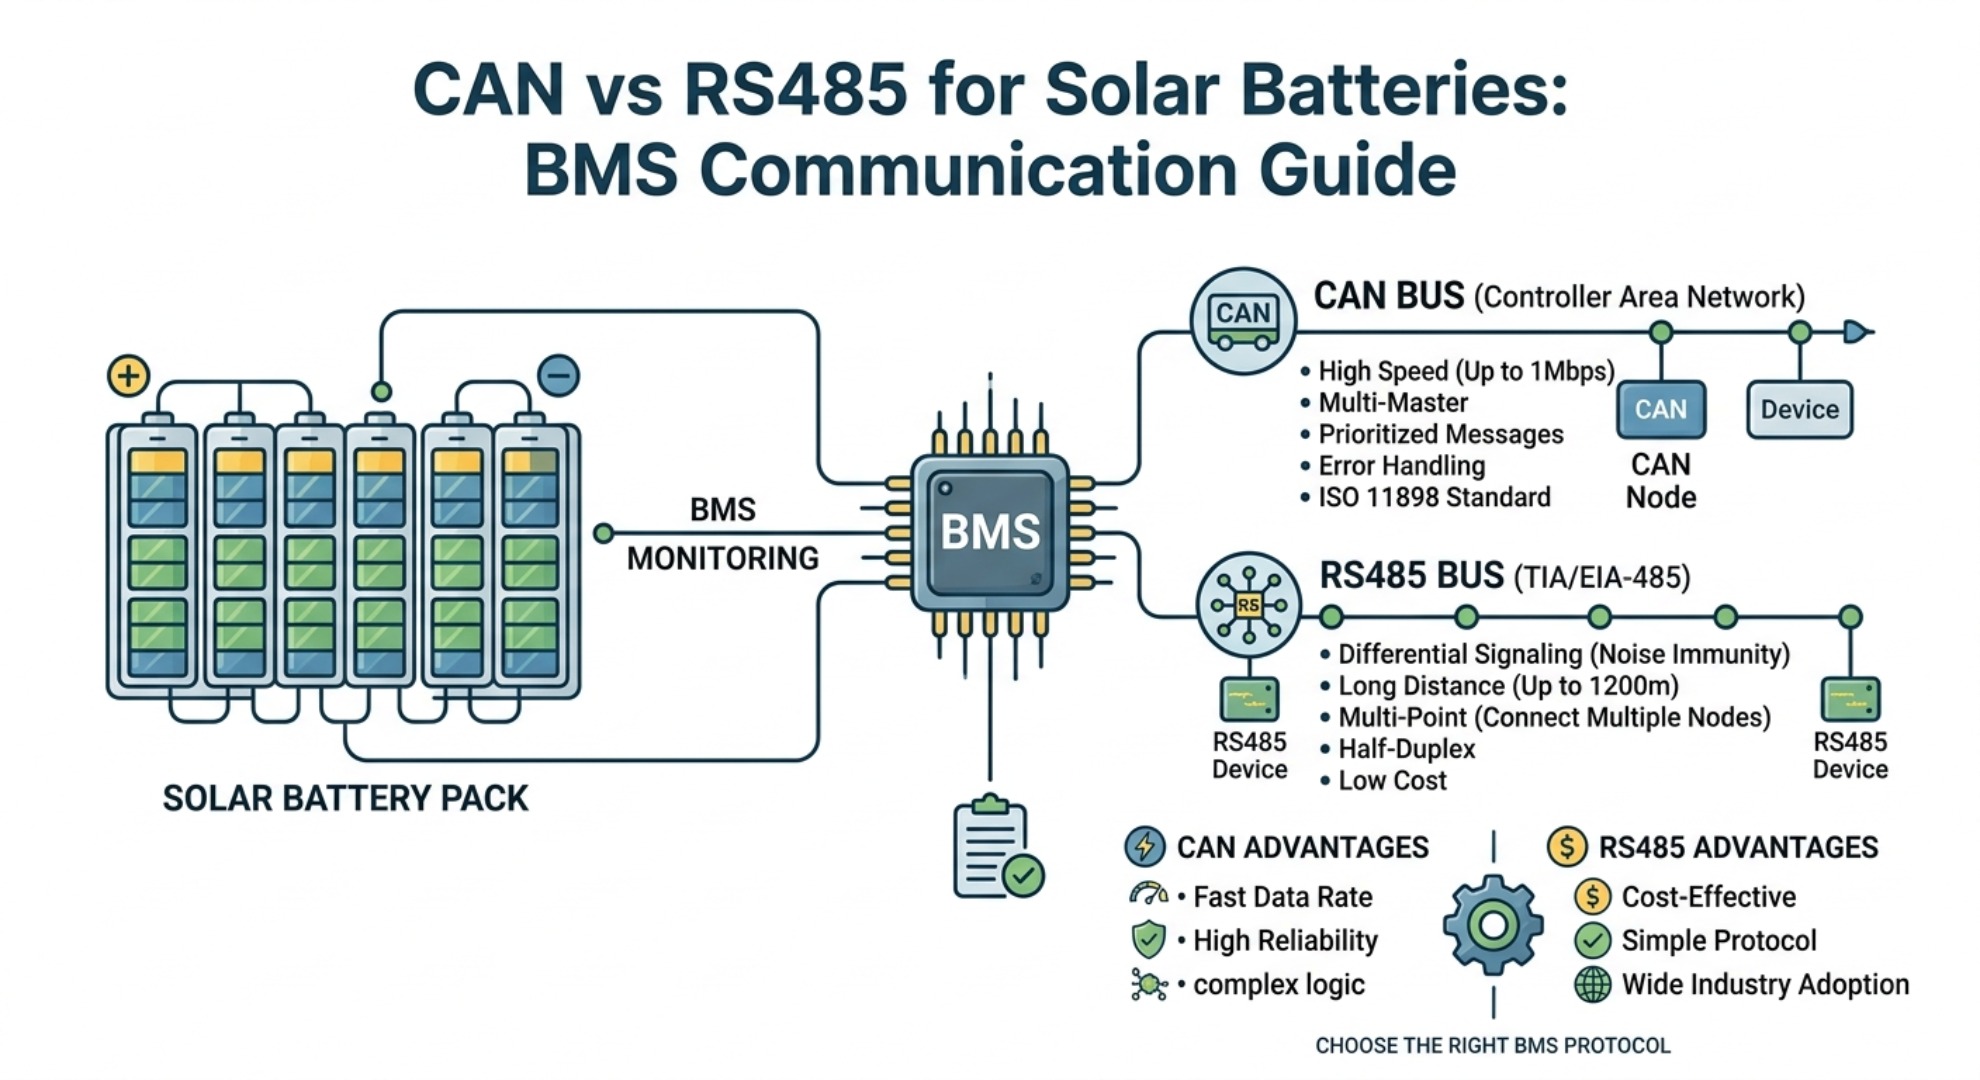
In modernen Energiespeicheranlagen ist die Einrichtung eines zuverlässigen Datenaustauschs zwischen dem Batteriemanagementsystem (BMS) und dem Solarwechselrichter von entscheidender Bedeutung für Sicherheit und Betriebseffizienz. Sowohl das Controller Area Network (CAN-Bus) als auch der empfohlene Standard 485 (RS485) dienen als dominante physikalische Schichten für Kommunikationsprotokolle für Solarbatterien. Während beide Technologien symmetrische Differenzleitungen zur Unterdrückung von elektrischem Rauschen verwenden, unterscheiden sich ihre zugrunde liegenden Netzwerktopologien, Framing-Protokolle und Latenzeigenschaften erheblich.
Die Implementierung einer Batteriekommunikationsverbindung mit geschlossenem Regelkreis ermöglicht die Echtzeitsynchronisierung dynamischer Ladegrenzen, Spannungsabschaltungen und Ladezustandsmetriken (SOC). Ohne eine robuste Kommunikationspipeline muss sich ein Energiespeichersystem auf konservative Spannungsschwellenwerte im offenen Regelkreis verlassen, was die Leistungsoptimierung verringert und die Zellalterung beschleunigt. Wenn Systementwickler verstehen, wie CAN-Bus und RS485 unter unterschiedlichen elektrischen Lasten funktionieren, können sie die optimale Architektur für ihre spezifische Batteriechemie und Leistungsbewertung auswählen.
Kommunikationsarchitektur für Solarbatterien: CAN vs. RS485-Topologie
Multi-Master-CAN-Bus vs. Master-Slave-RS485
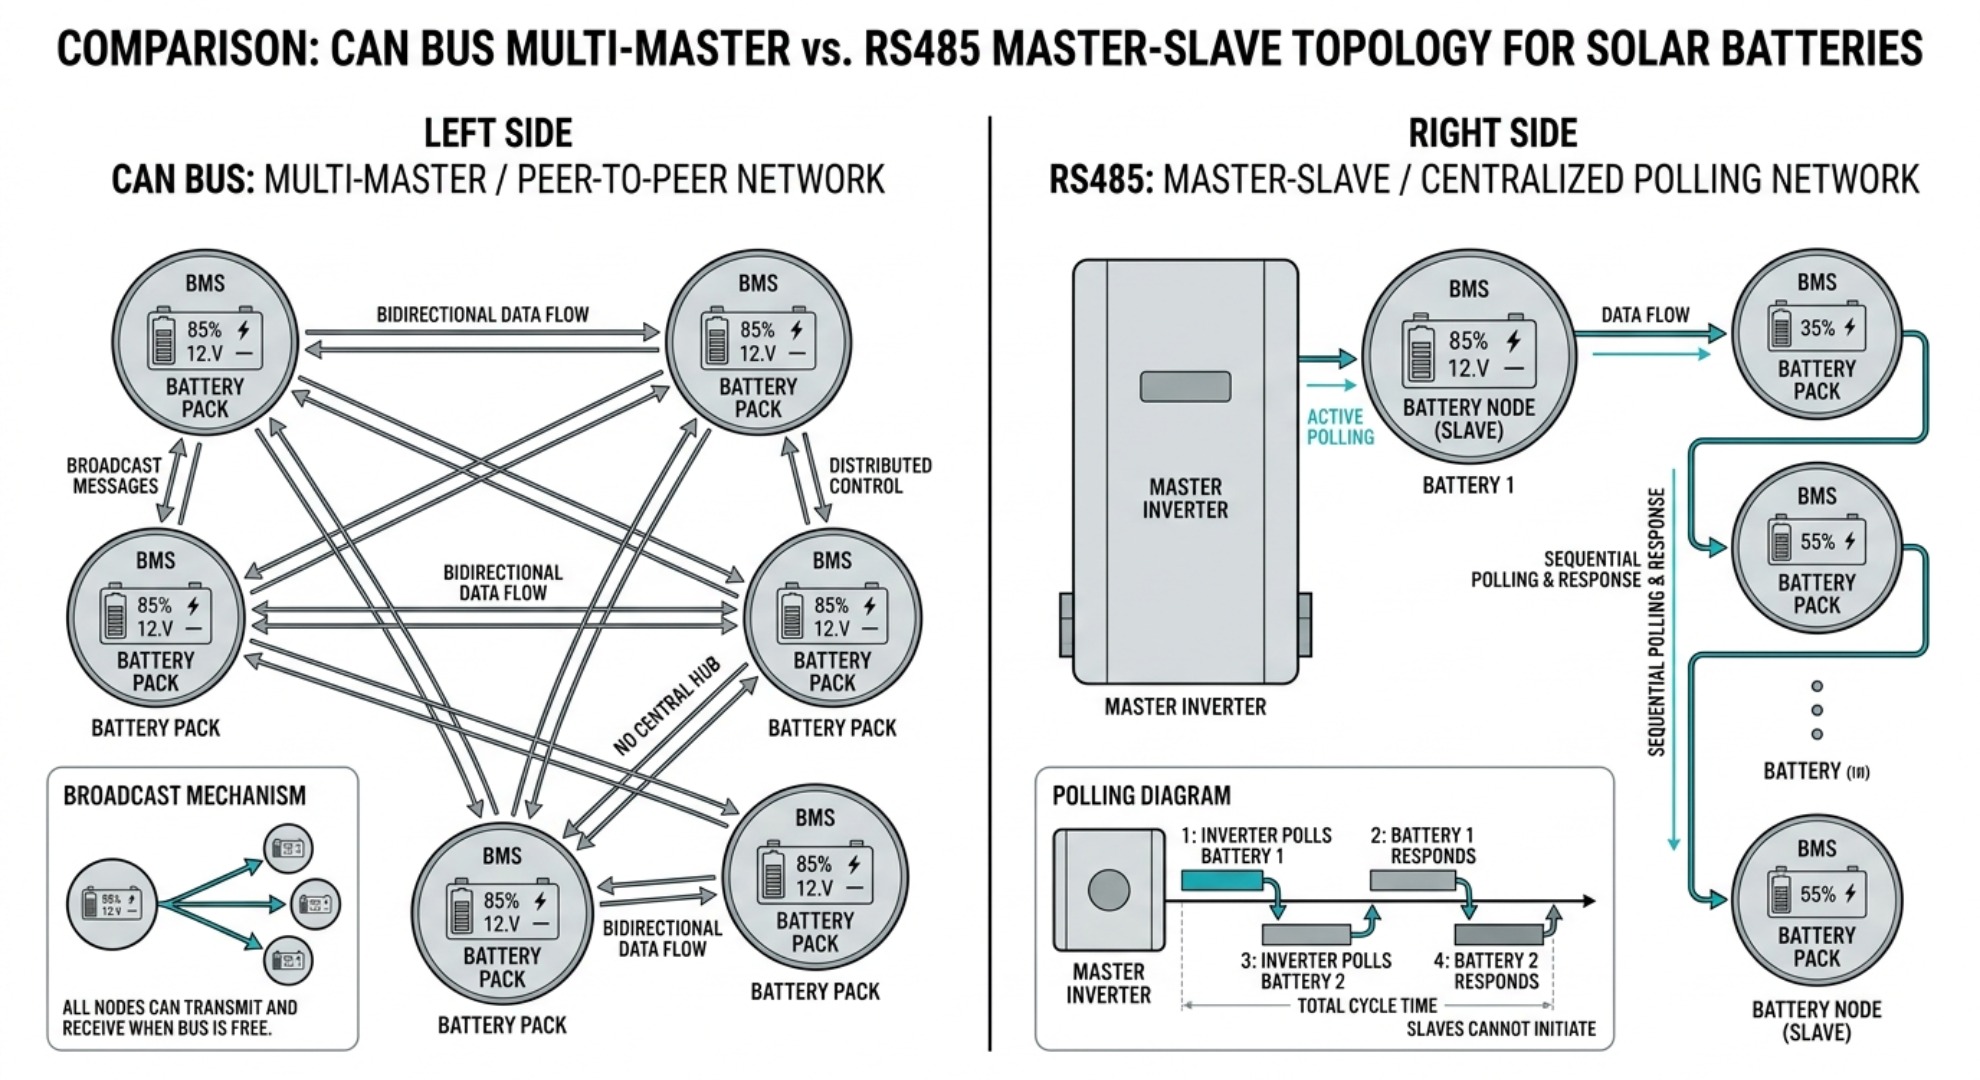
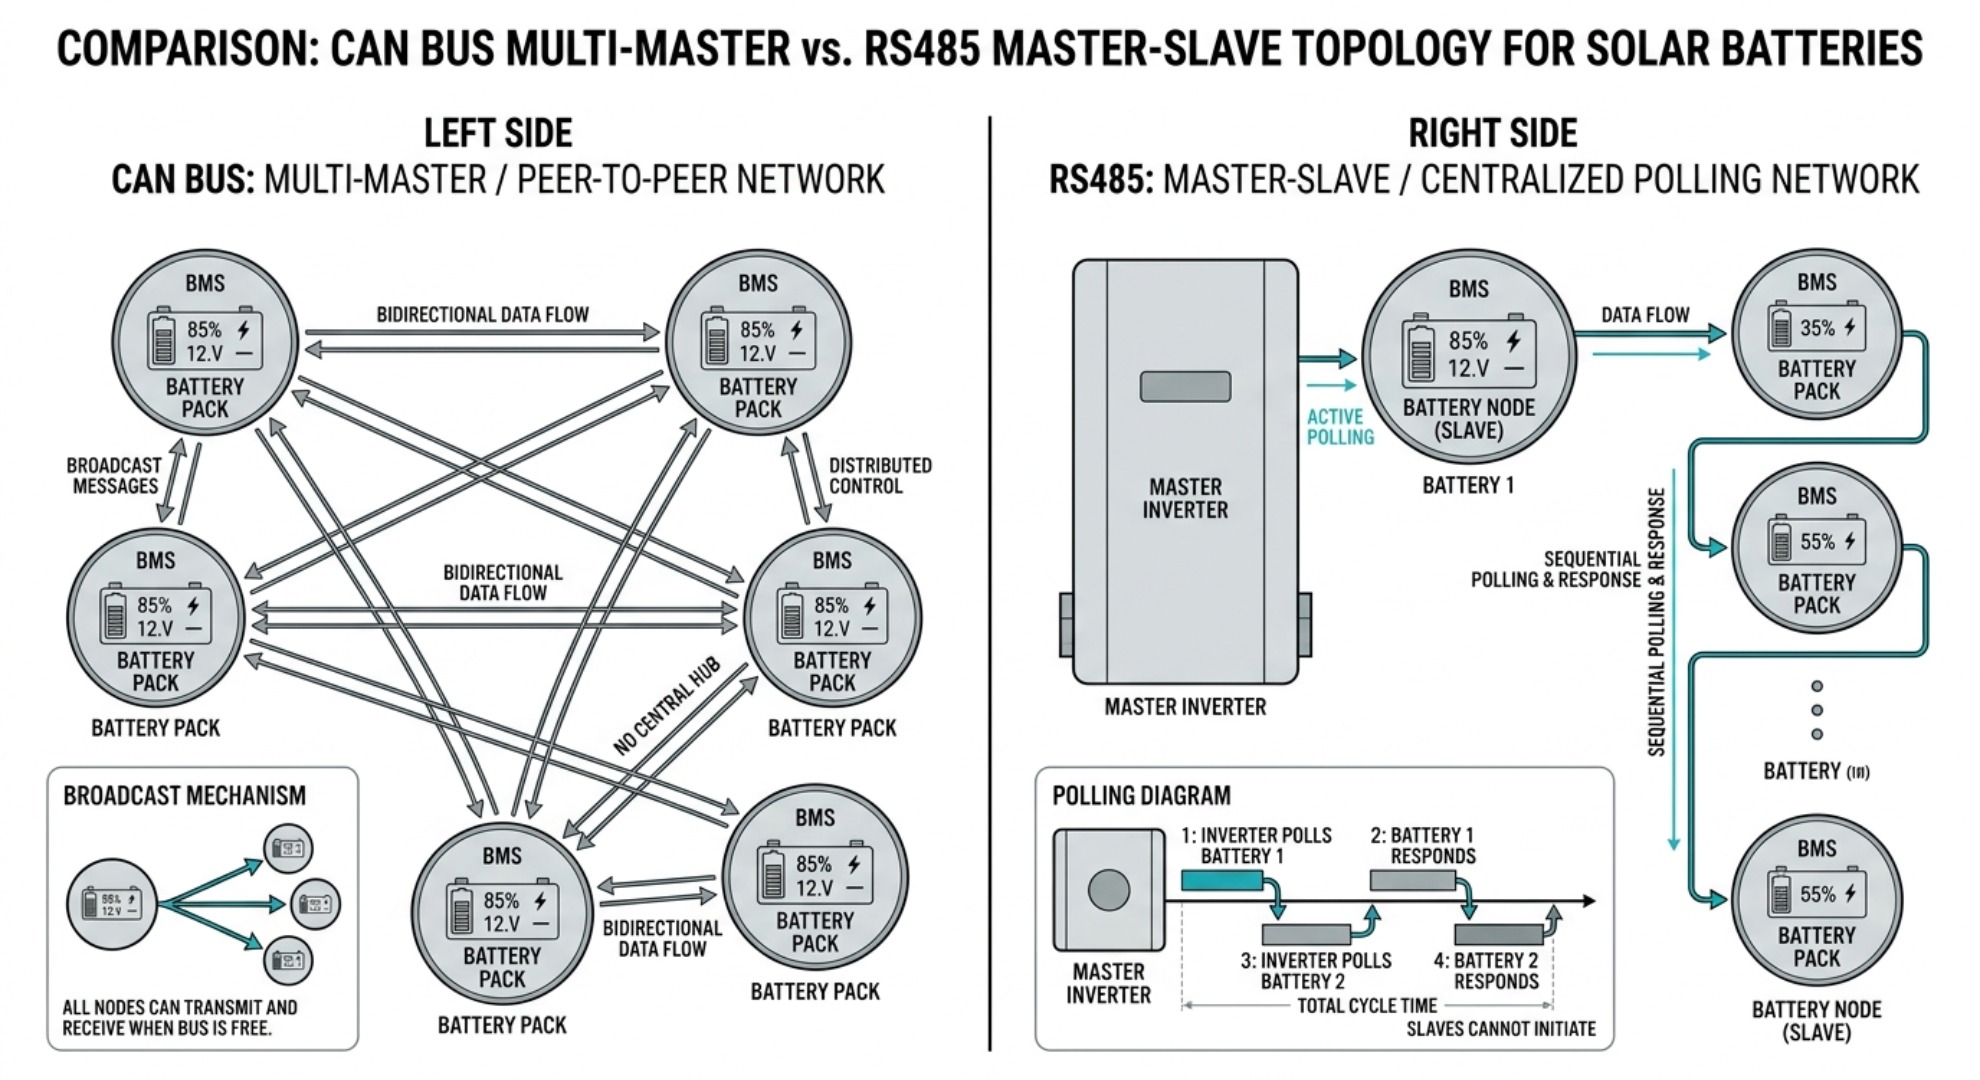
Der CAN-Bus nutzt eine Peer-to-Peer-Multi-Master-Netzwerktopologie, die es jedem Batteriepack oder jeder Verwaltungseinheit am Bus ermöglicht, Daten zu übertragen, wann immer die Leitung frei ist. Buszugriffskonflikte werden mithilfe der zerstörungsfreien bitweisen Arbitration über Carrier Sense Multiple Access with Collision Resolution (CSMA/CR) gelöst. Dieser Mechanismus stellt sicher, dass Fehlerwarnungen mit hoher Priorität – wie Übertemperaturwarnungen oder Überstromspitzen – routinemäßige Telemetriedaten sofort und ohne Datenverlust vorrangig ausführen, wie in den Standard-CAN-Bus-Spezifikationen definiert.
Im Gegensatz dazu basiert RS485 auf einer herkömmlichen Master-Slave-Architektur, bei der ein zentrales Primärgerät (normalerweise der Hybridwechselrichter oder die Systemsteuerung) Sekundärknoten nacheinander abfragt. Sekundäre Batteriemanagementeinheiten können die Datenübertragung nicht selbstständig initiieren. Während dieser Single-Master-Ansatz Paketkollisionen auf der physikalischen Ebene verhindert, führt er in großen Multi-Batterie-Clustern zu einem Latenzengpass, der möglicherweise wichtige Notfall-Abschaltsignale bei schnellen elektrischen Fehlern verzögert.
Baudrate, Kabellänge und maximale Entfernungsgrenzen
Die Betriebsleistung beider Kommunikationsbusse unterliegt einem strikten Kompromiss zwischen Übertragungsgeschwindigkeit und maximaler Leitungslänge. Der CAN-Bus bietet eine hohe Bandbreite und unterstützt Datenübertragungsraten von bis zu 1 Mbit/s auf kurzen Distanzen unter 40 Metern. Bei Batterieinstallationen mit mehreren Racks, die längere Kabelwege erfordern, ermöglicht die Reduzierung der Baudrate auf 125 kbit/s, dass CAN Entfernungen von bis zu 500 Metern überbrücken und gleichzeitig die deterministische Nachrichtenübermittlung beibehalten kann.
RS485 zeichnet sich durch großflächige Einsätze aus und erreicht eine maximale Kabelentfernung von bis zu 1.200 Metern bei niedrigeren Baudraten (typischerweise 9.600 bis 115.200 Bit/s). Obwohl RS485-Hardware theoretisch auf extrem kurzen Strecken Geschwindigkeiten von bis zu 10 Mbit/s erreichen kann, begrenzen Energiespeicher-Controller die Baudraten, um die Signalklarheit über standardmäßige geschirmte Twisted-Pair-Kabelstrecken aufrechtzuerhalten.
Signalintegrität, Fehlerbehandlung und EMI-Rauschimmunität
Hardware-Nachrichtenvermittlung und CRC-Fehlerprüfung
Hochzuverlässige Energiespeichersysteme erfordern eine robuste Fehlererkennung, um die Verarbeitung beschädigter Zustandsdaten zu vermeiden. Der CAN-Bus integriert die Fehlerbehandlung auf Hardwareebene direkt in seine Silizium-Transceiver und nutzt dazu eine zyklische 15-Bit-Redundanzprüfung, eine Bit-Stuffing-Validierung und eine automatische Nachrichtenübertragung. Wenn ein Knoten einen beschädigten Frame erkennt, lehnen alle Knoten die Nachricht gleichzeitig ab und der Absender überträgt die Nachricht automatisch erneut, ohne dass der Prozessor eingreifen muss.
RS485 fungiert als reiner Bitübertragungsschichtstandard unter etablierten differenziellen Signalstandards. Es fehlt an nativer Frame-Verifizierung und der Delegierung der Datenpaketierung und Fehlerprüfung an Protokolle auf Anwendungsebene wie Modbus RTU. Standard-Modbus-Implementierungen basieren auf einer softwareberechneten 16-Bit-CRC-Prüfsumme, wie in den offiziellen Modbus-RTU-Spezifikationen dokumentiert. Diese Softwareabhängigkeit erhöht den Rechenaufwand und verzögert die Wiederherstellung nach Fehlern bei starker Paketverschlechterung.
EMI-Widerstand in Wechselrichter- und PCS-Geräuschumgebungen
Solarenergieumwandlungssysteme erzeugen durch die Schaltkreise von Stromumwandlungssystemen (PCS) und Hybridwechselrichtern erhebliches hochfrequentes Rauschen. Sowohl CAN als auch RS485 neutralisieren das elektrische Rauschen des Wechselrichters mithilfe symmetrischer Differenzspannungssignale (CAN_H/CAN_L oder RS485_A/RS485_B). Elektromagnetische Störungen, die beide Leiter gleichermaßen beeinflussen, werden vom Differenzverstärker des Empfängers unterdrückt.
Um Wellenreflexionen und Signalverschlechterung entlang der Übertragungsleitung zu verhindern, erfordern beide Protokolle eine ordnungsgemäße Impedanzanpassung im gesamten physischen Layout. Durch die Installation eines 120-Ohm-Busabschlusswiderstands an jedem physischen Ende des Busses werden elektrische Reflexionen absorbiert, die Bitfehler verursachen. Während RS485 größere Gleichtaktspannungsschwankungen (-7 V bis +12 V) toleriert, bieten CAN-Transceiver einen hervorragenden Schutz vor transienten Spannungen gegen plötzliche induktive Überspannungen.
BMS-Integrationskosten und Implementierungskomplexität
Die Integration von RS485 in Batteriesteuerplatinen bietet aufgrund der geringen Kosten für grundlegende Transceiver-Mikrochips und der allgegenwärtigen Unterstützung von UART-Mikrocontrollern erhebliche Einsparungen bei der Hardware. Diese geringeren Systemintegrationskosten machen RS485 beliebt für kostensensible Wohnspeichereinheiten, zusätzliche Sensorschleifen und Wechselrichterpaare der Einstiegsklasse, bei denen eine standardmäßige serielle Übertragung ausreichend ist.
Die CAN-Bus-Implementierung erfordert dedizierte CAN-Controller und spezielle Transceiver auf der physikalischen Ebene, was die Hardwarekosten für BMS-Transceiver leicht erhöht. Allerdings gleicht CAN diesen Hardware-Aufschlag durch die Vereinfachung der Software-Komplexität aus. Da die Kollisionsauflösung, die Nachrichtenfilterung und die erneute Übertragung von Fehlern automatisch von der Hardware verwaltet werden, verbringen Softwareentwickler weniger Zeit damit, benutzerdefinierten Fehlerbehandlungscode zu erstellen, wodurch die langfristigen Kosten für die Firmware-Entwicklung gesenkt werden.
CAN-Bus vs. RS485: Technischer Vergleich nebeneinander
| Technischer Parameter | CAN-Bus-Protokoll | RS485-Standard |
|---|---|---|
| Netzwerkarchitektur | Multi-Master (Peer-to-Peer) | Master-Slave (abgefragt) |
| Maximale Datenübertragungsrate | 1 Mbit/s (bis zu 8 Mbit/s mit CAN FD) | Bis zu 10 Mbit/s (typischerweise ≤ 115,2 kbit/s) |
| Maximale Übertragungsentfernung | ~40 m bei 1 Mbit/s (~500 m bei 50 kbit/s) | Bis zu 1.200 m bei 9,6 kbps |
| Busschiedsgerichtsbarkeit | Bitweise Hardware-Priorität (CSMA/CR) | Keine (wird durch Softwareabfrage verwaltet) |
| Fehlerbehandlung | Hardware-CRC, ACK, Bit-Stuffing | Anwendungsschicht (z. B. Modbus CRC) |
| Max. Knoten pro Bus | 110 bis 127 Knoten | 32 Standardknoten (bis zu 256 mit Repeatern) |
| Primärer Solaranwendungsfall | Echtzeit-Wechselrichterkommunikation, Parallelpakete | Ferntelemetrie, Multi-Rack-Überwachung |
Welches Protokoll Sie wählen sollten: CAN oder RS485 für Solarspeicher
Die Wahl zwischen CAN-Bus und RS485 hängt von der Systemgröße, den Anforderungen an die Echtzeitsteuerung und den Umgebungsbedingungen ab. Für Hochspannungsbatteriespeicherbänke, schnell reagierende kommerzielle Systeme und Parallelverbindungen mehrerer Pakete ist der CAN-Bus die klare Wahl. Seine deterministische Nachrichtenzustellung und die Fehlersignalisierung im Submillisekundenbereich garantieren, dass dynamische Stromgrenzen bei schnellen Lastwechseln sicher kommuniziert werden.
Für weitläufige, auf dem Boden montierte Solarparks, Fernüberwachungsverbindungen über große Entfernungen oder preisbewusste Installationen in Wohngebäuden, bei denen die Kabellänge 50 Meter überschreitet, bleibt RS485 eine praktische und zuverlässige Lösung. Durch die Abstimmung der Protokollauswahl auf bestimmte Entfernungs-, Geschwindigkeits- und Sicherheitsparameter können Ingenieure eine hohe Betriebszeit und langfristige Zuverlässigkeit für Solarenergiespeichersysteme gewährleisten.
Häufig gestellte Fragen
Was ist der Hauptunterschied zwischen CAN-Bus und RS485 für Solarbatterien?
Der Hauptunterschied liegt in der Netzwerkarchitektur: Der CAN-Bus verwendet eine Multi-Master-Peer-to-Peer-Topologie mit Prioritätsentscheidung auf Hardwareebene, was sofortige Fehlerwarnungen ermöglicht. RS485 folgt einer Master-Slave-Polling-Struktur, bei der nur der zentrale Controller die Kommunikation initiieren kann. CAN integriert außerdem nativ die Hardware-Fehlerbehandlung, während RS485 für die Frame-Verifizierung auf Protokolle der Anwendungsschicht wie Modbus angewiesen ist.
Ist CAN-Bus besser als RS485 für Solarspeicher in Privathaushalten?
Dies hängt von der Systemgröße und dem Budget ab. Für kleine, kostensensible Wohneinheiten mit kurzen Kabelwegen ist RS485 eine praktische und kostengünstige Wahl. Für Parallelsysteme mit mehreren Paketen, Hochspannungsbatterien oder Installationen, die eine schnelle Echtzeitsteuerung erfordern, bietet der CAN-Bus überragende Sicherheit und deterministische Leistung.
Wie weit können CAN-Bus und RS485 in Solarbatteriesystemen laufen?
Bei 1 Mbit/s unterstützt der CAN-Bus bis zu etwa 40 Meter; Durch die Reduzierung der Baudrate auf 50 kbit/s wird die Reichweite auf rund 500 Meter verlängert. RS485 erreicht viel größere Reichweiten: bis zu 1.200 Meter bei 9,6 kbps, was es ideal für große bodenmontierte Solarparks und Fernüberwachungsanwendungen macht.
Welches Protokoll bietet eine bessere Störfestigkeit für Solarwechselrichterumgebungen?
Beide verwenden eine symmetrische Differenzsignalisierung, um häufige elektromagnetische Störungen von Wechselrichtern und PCS zu unterdrücken. CAN-Transceiver bieten jedoch einen überlegenen Schutz vor transienten Spannungen gegen plötzliche induktive Überspannungen, während RS485 größere Gleichtaktspannungsschwankungen (-7 V bis +12 V) toleriert.
Ist RS485 für die BMS-Integration günstiger als CAN-Bus?
RS485 hat aufgrund kostengünstiger Transceiver und universeller UART-Mikrocontroller-Unterstützung geringere Hardware-Vorabkosten. Der CAN-Bus erfordert dedizierte Controller und spezielle Transceiver, was die Hardwarekosten erhöht, aber die langfristigen Firmware-Entwicklungskosten senkt, indem Fehlerbehandlung und Schlichtung auf die Hardware verlagert werden.
Kann ich CAN-Bus und RS485 in einem Solarbatteriesystem kombinieren?
Sie können nicht direkt an denselben physischen Bus angeschlossen werden, da sie unterschiedliche Framing- und Arbitrierungsregeln verwenden. Sie können beide Standards in einem einzigen System integrieren, indem Sie ein Protokoll-Gateway oder einen Konverter verwenden, der Signale zwischen den beiden auf der Systemcontrollerebene übersetzt.
So kaufen Sie LiFePO4-Batterien in großen Mengen
Wie viele Batterien können parallel geschaltet werden?