

CAN против RS485 для солнечных батарей
CAN против RS485 для солнечных батарей: Руководство по коммуникации BMS
Оглавление
- Архитектура связи солнечной батареи: топология CAN и RS485
- Целостность сигнала, обработка ошибок и устойчивость к электромагнитным помехам
- Стоимость интеграции BMS и сложность реализации
- CAN-шина и RS485: параллельное техническое сравнение
- Какой протокол выбрать: CAN или RS485 для солнечной батареи
- Часто задаваемые вопросы
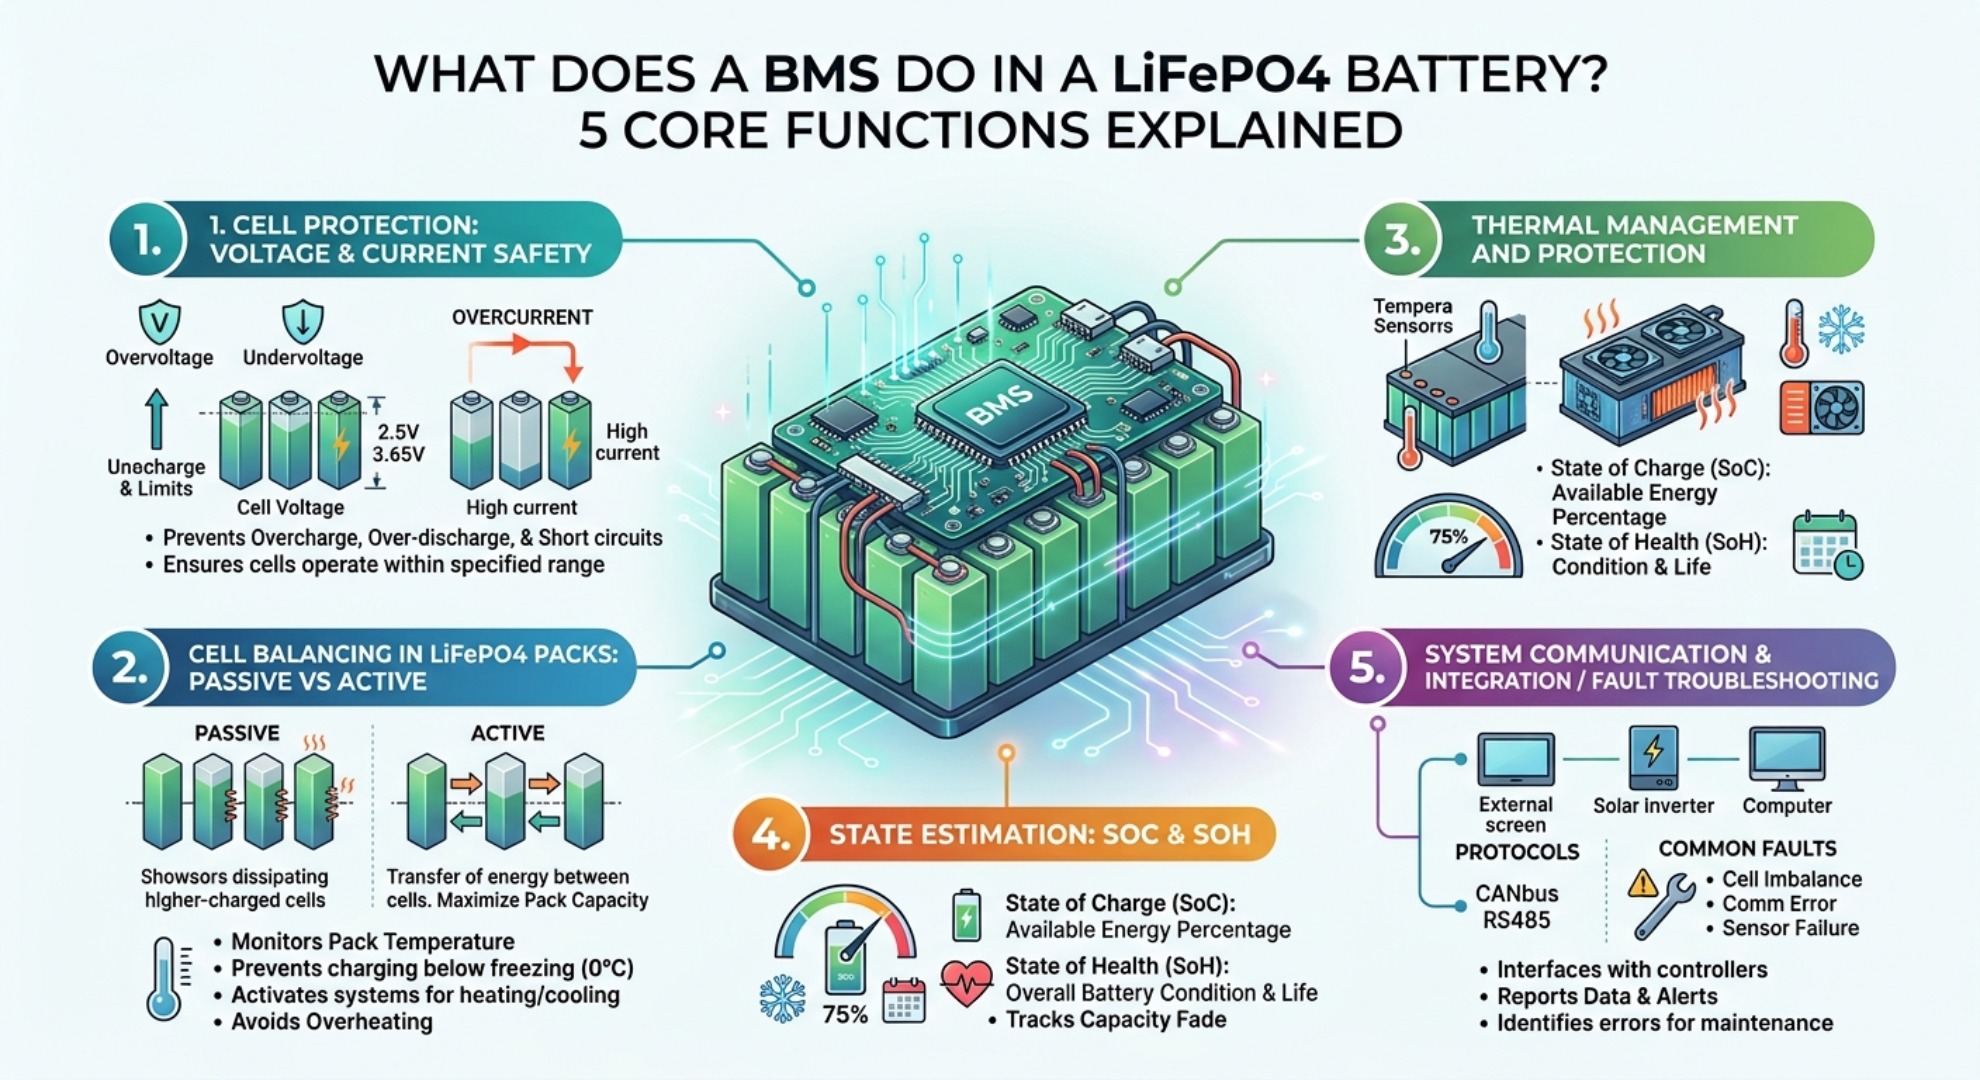
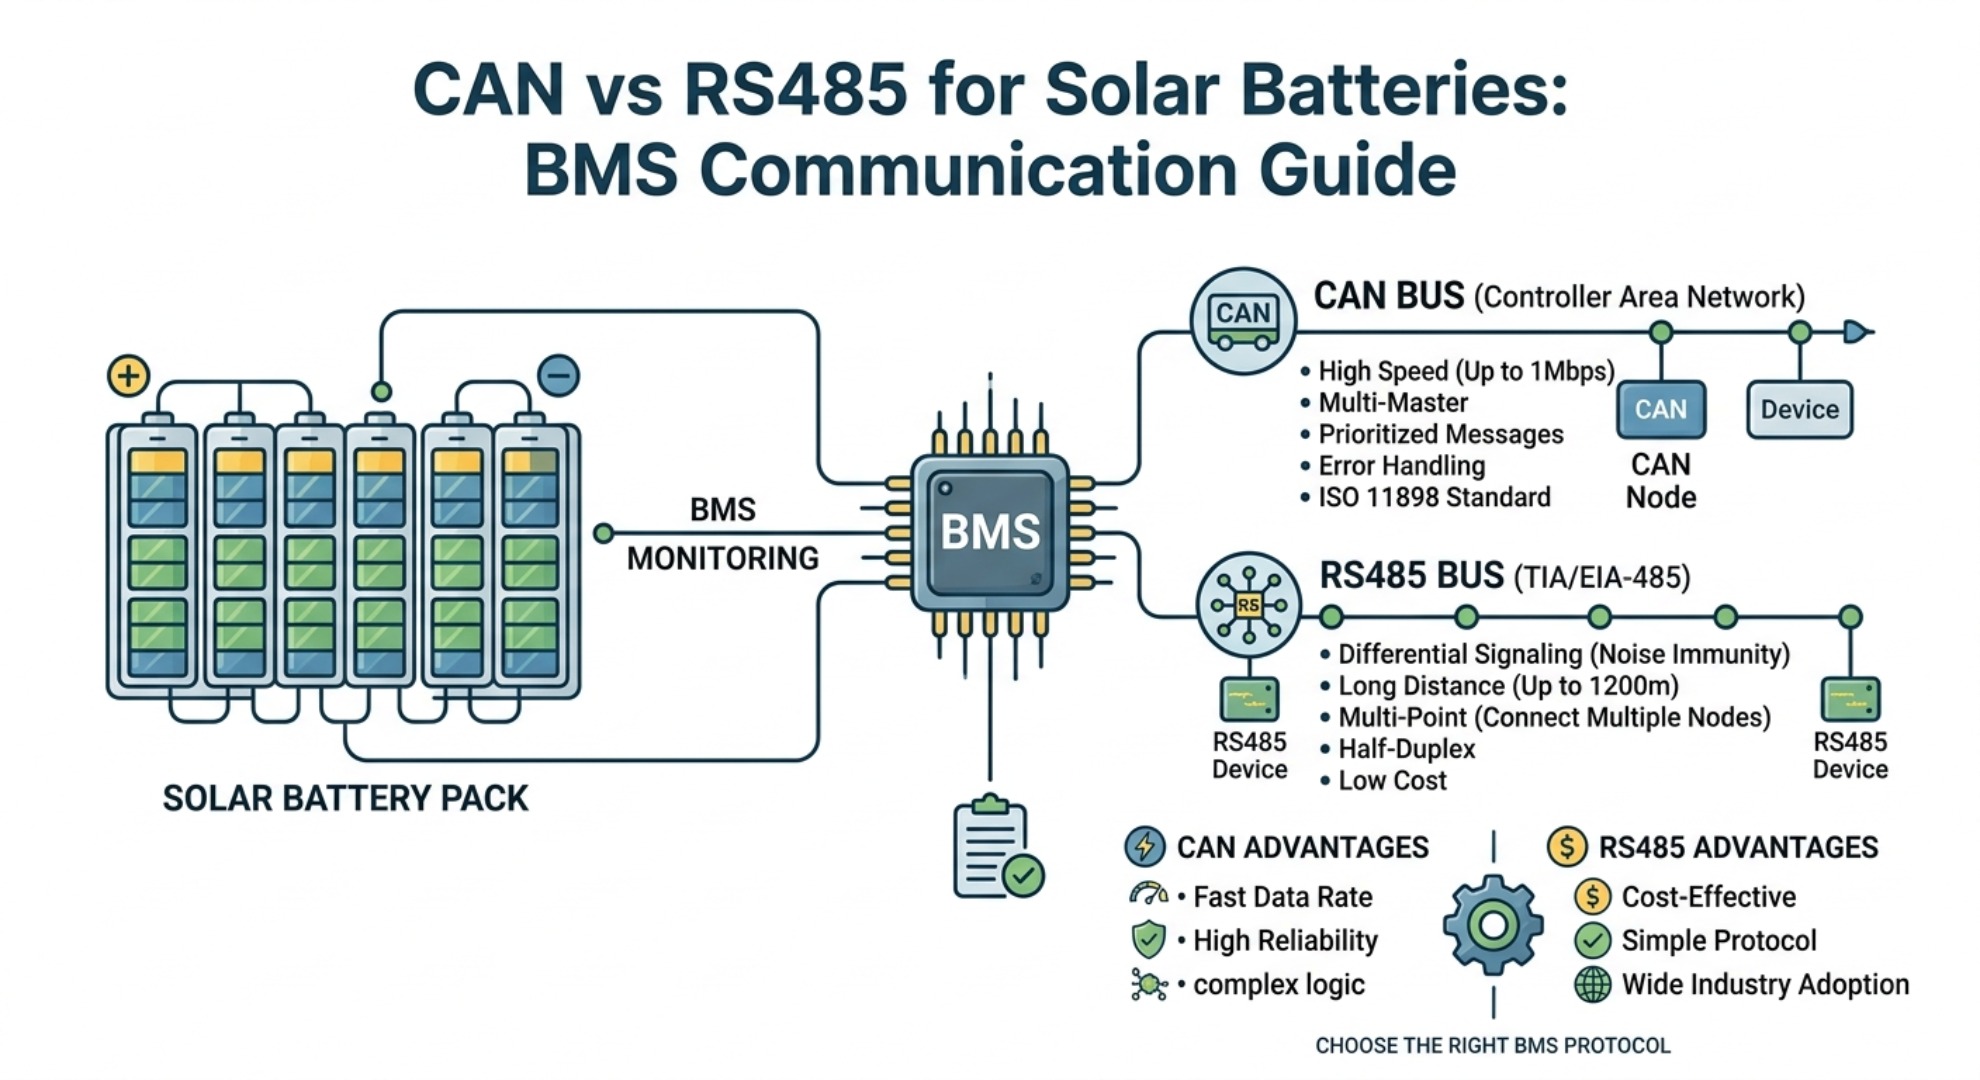
В современных установках хранения энергии установление надежного обмена данными между системой управления батареями (BMS) и солнечным инвертором имеет решающее значение для безопасности и эффективности работы. И сеть контроллеров (шина CAN), и рекомендуемый стандарт 485 (RS485) служат доминирующими физическими уровнями для протоколов связи солнечных батарей. Хотя обе технологии используют сбалансированные дифференциальные линии для подавления электрического шума, их базовые сетевые топологии, протоколы формирования кадров и характеристики задержки существенно различаются.
Реализация канала связи с аккумулятором с обратной связью обеспечивает синхронизацию в реальном времени пределов динамической зарядки, отсечек напряжения и показателей состояния заряда (SOC). Без надежного коммуникационного конвейера система хранения энергии должна полагаться на консервативные пороговые значения напряжения разомкнутого контура, что снижает оптимизацию производительности и ускоряет старение ячеек. Понимание того, как шина CAN и RS485 работают при различных электрических нагрузках, позволяет разработчикам систем выбирать оптимальную архитектуру для конкретного химического состава аккумуляторов и номинальной мощности.
Архитектура связи солнечной батареи: топология CAN и RS485
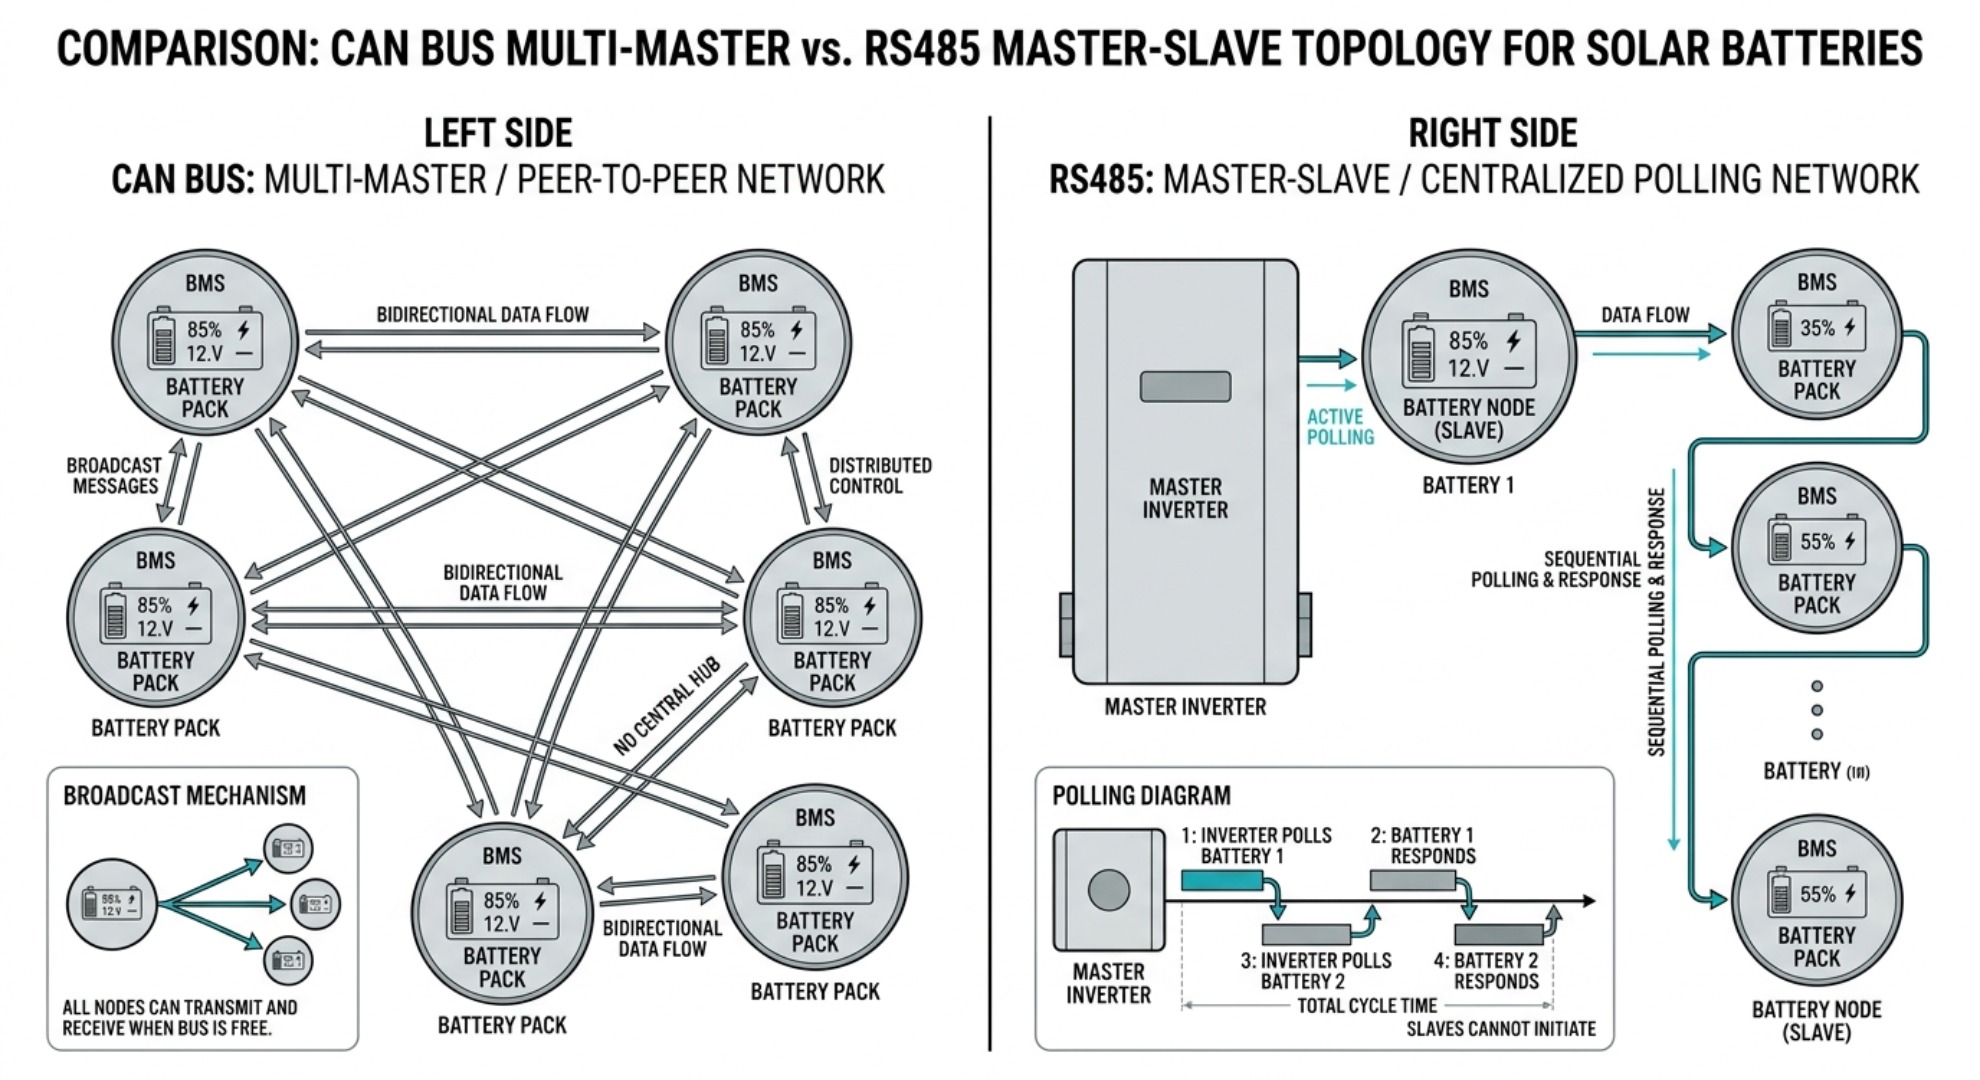
Мультиведущая CAN-шина против главного-подчиненного RS485
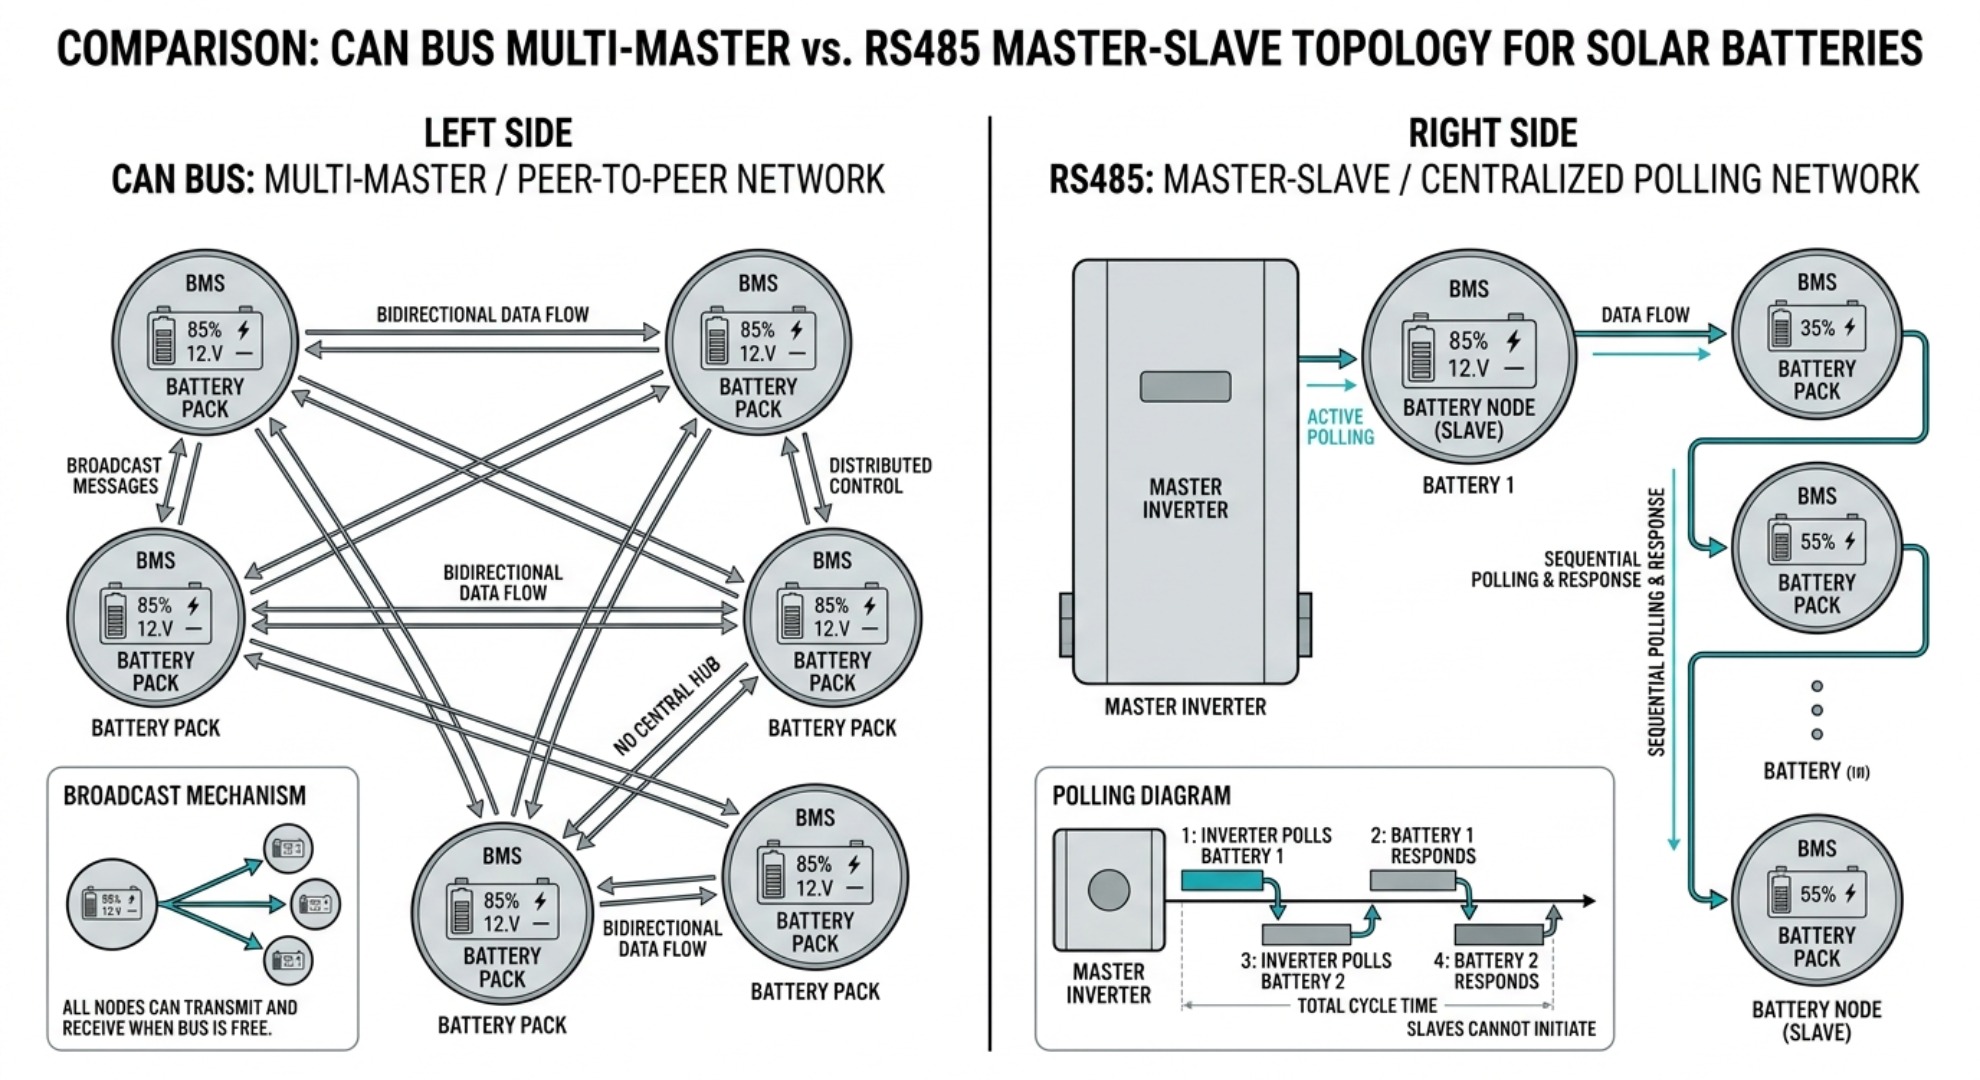
Шина CAN использует одноранговую топологию сети с несколькими главными устройствами, что позволяет любому аккумуляторному блоку или блоку управления на шине передавать данные, когда линия свободна. Конфликты доступа к шине разрешаются с помощью неразрушающего побитового арбитража посредством множественного доступа с контролем несущей и разрешением конфликтов (CSMA/CR). Этот механизм гарантирует, что высокоприоритетные оповещения о неисправностях, такие как предупреждения о перегреве или скачках тока, мгновенно вытесняют рутинные данные телеметрии без потери данных, как это определено в стандартных спецификациях шины CAN.
Напротив, RS485 опирается на традиционную архитектуру «главный-подчиненный», где центральное первичное устройство (обычно гибридный инвертор или системный контроллер) последовательно опрашивает вторичные узлы. Блоки управления вторичной батареей не могут инициировать передачу данных самостоятельно. Хотя этот подход с одним главным устройством предотвращает конфликты пакетов на физическом уровне, он создает узкое место в задержках в больших кластерах с несколькими батареями, потенциально задерживая важные сигналы аварийного отключения во время быстрых электрических сбоев.
Скорость передачи данных, длина кабеля и ограничения максимального расстояния
Эксплуатационные характеристики обеих коммуникационных шин зависят от строгого компромисса между скоростью передачи и максимальной длиной линии. Шина CAN обеспечивает высокую пропускную способность, поддерживая скорость передачи данных до 1 Мбит/с на коротких расстояниях до 40 метров. Для установок с несколькими батареями, требующих увеличения длины кабеля, снижение скорости передачи данных до 125 кбит/с позволяет CAN покрывать расстояния до 500 метров, сохраняя при этом детерминированную доставку сообщений.
RS485 отлично подходит для развертывания на больших территориях, обеспечивая максимальную длину кабеля до 1200 метров при более низких скоростях передачи данных (обычно от 9600 до 115 200 бит/с). Хотя аппаратное обеспечение RS485 теоретически может достигать скорости до 10 Мбит/с на очень коротких участках, контроллеры накопления энергии ограничивают скорость передачи данных, чтобы поддерживать четкость сигнала по стандартным кабелям с экранированной витой парой.
Целостность сигнала, обработка ошибок и устойчивость к электромагнитным помехам
Аппаратный арбитраж сообщений и проверка ошибок CRC
Высоконадежные системы хранения энергии требуют надежного обнаружения ошибок, чтобы избежать обработки поврежденных данных о состоянии. Шина CAN интегрирует обработку ошибок на аппаратном уровне непосредственно в свои полупроводниковые приемопередатчики, используя 15-битную проверку циклическим избыточным кодом, проверку вставки битов и автоматическую повторную передачу сообщений. Если узел обнаруживает поврежденный кадр, все узлы одновременно отклоняют сообщение, и отправитель автоматически повторяет передачу без вмешательства процессора.
RS485 функционирует исключительно как стандарт физического уровня в соответствии с установленными стандартами дифференциальной сигнализации. В нем отсутствует встроенная проверка кадров, делегирование упаковки данных и проверка ошибок протоколам прикладного уровня, таким как Modbus RTU. Стандартные реализации Modbus полагаются на 16-битную контрольную сумму CRC, вычисляемую программно, как описано в официальных спецификациях Modbus RTU. Эта программная зависимость увеличивает вычислительные затраты и задерживает восстановление после сбоя во время серьезного ухудшения качества пакетов.
Сопротивление электромагнитным помехам в шумовой среде инвертора и АСУ ТП
Системы преобразования солнечной энергии генерируют значительный высокочастотный шум через схемы переключения систем преобразования энергии (PCS) и гибридных инверторов. И CAN, и RS485 нейтрализуют электрические помехи инвертора, используя сбалансированные сигналы дифференциального напряжения (CAN_H/CAN_L или RS485_A/RS485_B). Электромагнитные помехи, в равной степени воздействующие на оба проводника, подавляются дифференциальным усилителем приемника.
Чтобы предотвратить отражение волн и ухудшение качества сигнала вдоль линии передачи, оба протокола требуют надлежащего согласования импедансов по всей физической схеме. Установка согласующего резистора шины сопротивлением 120 Ом на каждом физическом конце шины поглощает электрические отражения, вызывающие битовые ошибки. В то время как RS485 допускает более широкие колебания синфазного напряжения (от -7 В до +12 В), приемопередатчики CAN обеспечивают превосходную защиту переходных напряжений от внезапных индуктивных скачков напряжения.
Стоимость интеграции BMS и сложность реализации
Интеграция RS485 в платы управления батареями обеспечивает значительную экономию оборудования благодаря низкой стоимости базовых микросхем приемопередатчика и повсеместной поддержке микроконтроллеров UART. Эта более низкая стоимость интеграции системы делает RS485 популярным для недорогих бытовых накопителей, контуров вспомогательных датчиков и пар инверторов начального уровня, где достаточно стандартной последовательной передачи.
Для реализации шины CAN требуются выделенные контроллеры CAN и специализированные приемопередатчики физического уровня, что немного увеличивает затраты на оборудование приемопередатчика BMS. Однако CAN компенсирует эти затраты на оборудование за счет упрощения программного обеспечения. Поскольку разрешение коллизий, фильтрация сообщений и повторная передача ошибок автоматически управляются аппаратным обеспечением, разработчики программного обеспечения тратят меньше времени на создание собственного кода обработки ошибок, что снижает долгосрочные затраты на разработку встроенного ПО.
CAN-шина и RS485: параллельное техническое сравнение
| Технические параметры | Протокол CAN-шины | Стандарт RS485 |
|---|---|---|
| Сетевая архитектура | Мультимастер (одноранговая сеть) | Главный-подчиненный (опрос) |
| Максимальная скорость передачи данных | 1 Мбит/с (до 8 Мбит/с с CAN FD) | До 10 Мбит/с (обычно ≤ 115,2 Кбит/с) |
| Максимальное расстояние передачи | ~40 м @ 1 Мбит/с (~500 м @ 50 Кбит/с) | До 1200 м при 9,6 кбит/с |
| Автобусный арбитраж | Аппаратный побитовый приоритет (CSMA/CR) | Нет (опрашивается программным обеспечением) |
| Обработка ошибок | Аппаратная CRC, ACK, бит-вставка | Прикладной уровень (например, Modbus CRC) |
| Максимальное количество узлов на шину | от 110 до 127 узлов | 32 стандартных узла (до 256 с повторителями) |
| Основной вариант использования солнечной энергии | Связь с инвертором в реальном времени, параллельные пакеты | Телеметрия на большие расстояния, мониторинг нескольких стоек |
Какой протокол выбрать: CAN или RS485 для солнечной батареи
Выбор между шиной CAN и RS485 зависит от масштаба системы, требований к управлению в реальном времени и условий окружающей среды. CAN-шина является очевидным выбором для аккумуляторных батарей высокого напряжения, быстродействующих коммерческих систем и многоблочных параллельных соединений. Его детерминированная доставка сообщений и сигнализация ошибок за доли миллисекунды гарантируют безопасную передачу динамических пределов тока во время быстрого изменения нагрузки.
RS485 остается практичным и надежным решением для обширных наземных солнечных ферм, каналов удаленного мониторинга на большие расстояния или экономичных жилых установок, где длина кабеля превышает 50 метров. Сопоставляя выбор протокола с конкретными параметрами расстояния, скорости и безопасности, инженеры могут обеспечить высокую работоспособность и долгосрочную надежность систем хранения солнечной энергии.
Часто задаваемые вопросы
В чем основная разница между CAN-шиной и RS485 для солнечных батарей?
Основное отличие заключается в сетевой архитектуре: шина CAN использует одноранговую топологию с несколькими ведущими устройствами и арбитражем приоритетов на аппаратном уровне, что обеспечивает мгновенное оповещение о неисправностях. RS485 использует структуру опроса «главный-подчиненный», при которой только центральный контроллер может инициировать связь. CAN также изначально интегрирует аппаратную обработку ошибок, в то время как RS485 использует протоколы прикладного уровня, такие как Modbus, для проверки кадров.
Является ли шина CAN лучше, чем RS485, для хранения солнечной энергии в жилых домах?
Это зависит от масштаба системы и бюджета. Для небольших, экономичных жилых домов с короткими кабелями RS485 является практичным и недорогим выбором. Для многоблочных параллельных систем, высоковольтных батарей или установок, требующих быстрого управления в реальном времени, шина CAN обеспечивает превосходную безопасность и детерминированную производительность.
Как далеко могут работать CAN-шина и RS485 в системах с солнечными батареями?
При скорости 1 Мбит/с шина CAN поддерживает расстояние примерно до 40 метров; уменьшение скорости передачи данных до 50 кбит/с увеличивает ее расстояние примерно до 500 метров. RS485 обеспечивает гораздо большую дальность действия: до 1200 метров при скорости 9,6 кбит/с, что делает его идеальным для крупных наземных солнечных ферм и приложений дистанционного мониторинга.
Какой протокол имеет лучшую помехоустойчивость для сред с солнечными инверторами?
Оба используют сбалансированную дифференциальную сигнализацию для подавления обычных электромагнитных помех от инверторов и АСУТП. Однако трансиверы CAN обеспечивают превосходную защиту переходного напряжения от внезапных индуктивных скачков, в то время как RS485 допускает более широкие колебания синфазного напряжения (от -7 В до +12 В).
RS485 дешевле CAN-шины для интеграции BMS?
RS485 имеет более низкие первоначальные затраты на оборудование благодаря недорогим трансиверам и универсальной поддержке микроконтроллера UART. Для шины CAN требуются выделенные контроллеры и специализированные приемопередатчики, что увеличивает затраты на оборудование, но снижает долгосрочные затраты на разработку встроенного ПО, перекладывая обработку ошибок и арбитраж на оборудование.
Могу ли я объединить CAN-шину и RS485 в одной системе солнечных батарей?
Их нельзя напрямую подключить к одной и той же физической шине, поскольку они используют разные правила формирования кадров и арбитража. Вы можете интегрировать оба стандарта в единую систему, используя шлюз протоколов или преобразователь, который преобразует сигналы между ними на уровне системного контроллера.
Как купить батареи LiFePO4 оптом
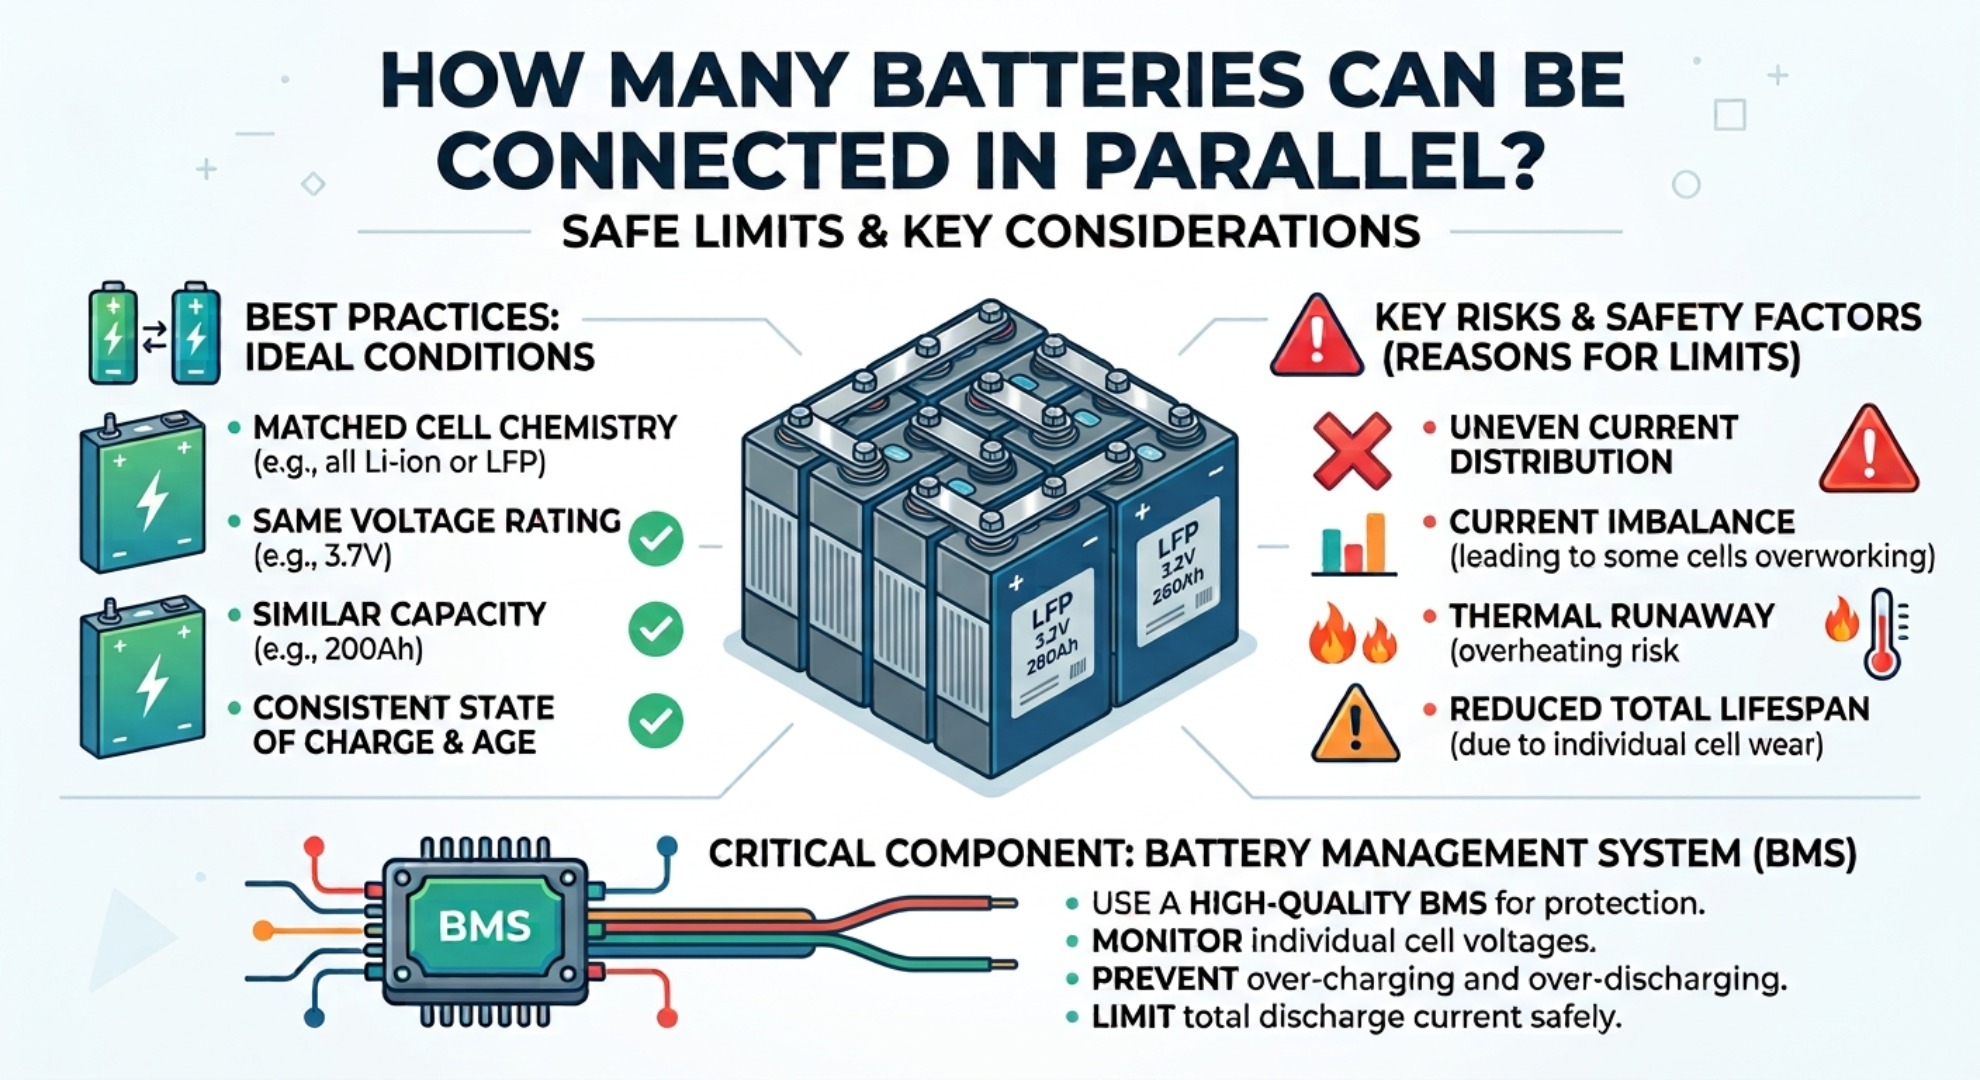
Сколько батарей можно подключить параллельно?